
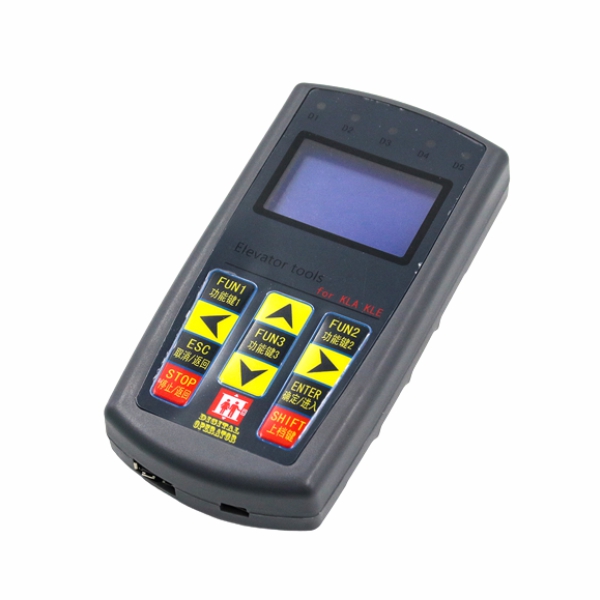

Server lift Canny KLA KLE-MCU operator lift eskalator mesin all-in-one debugger khusus
Tampilan Produk
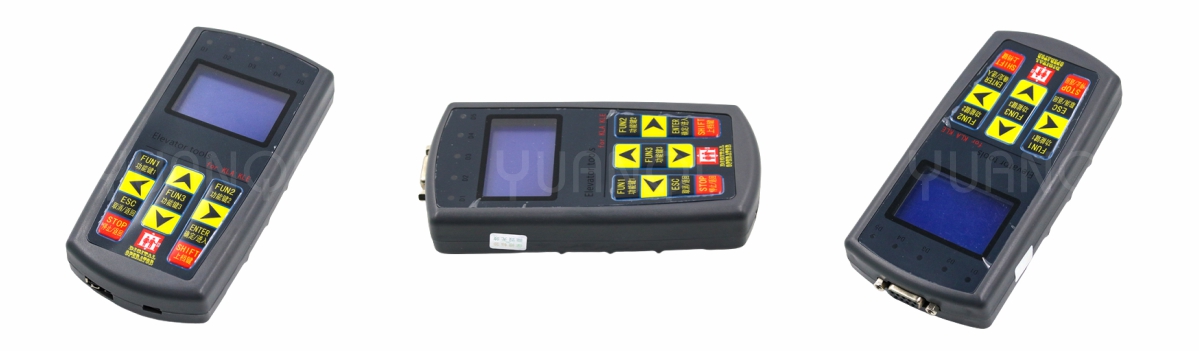
Spesifikasi
| Merek | Cerdik |
| Jenis | KLA/KLE-MCU |
| Batas waktu | Tak terbatas |
| Lingkup aplikasi | Mesin terintegrasi lift lurus KLA-MCU dan mesin terintegrasi eskalator KLE-MCU serta pelat atap kabin. |
| Fitur Produk | Pengoperasian dan pemeliharaan lift, pengaturan parameter, pembacaan kode kesalahan, penyalinan parameter, modifikasi kata sandi, pengoperasian uji panggilan, pengoperasian pemantauan lift, pembelajaran poros, dll. |
Instruksi Sederhana Debugger Genggam KL
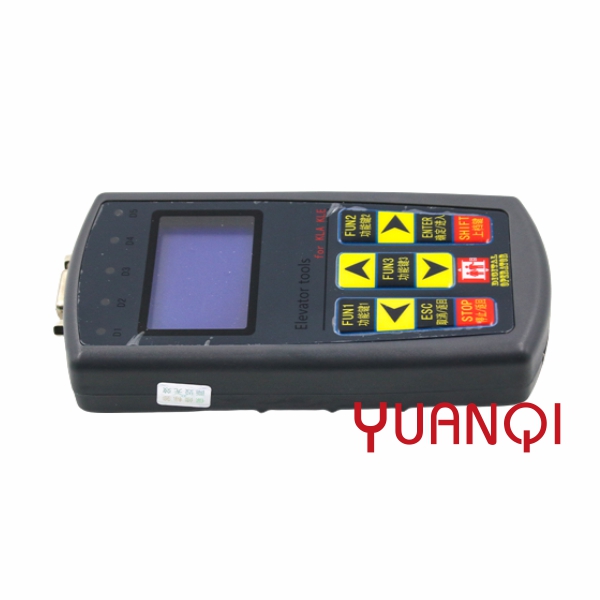
Operator genggam adalah alat khusus yang dirancang untuk debugging dan pemeliharaan sistem kontrol khusus lift KLA dan eskalator KLE. Alat ini terdiri dari dua bagian, layar kristal cair LCD dan tombol membran. Operator genggam memiliki fungsi utama sebagai berikut:
1. Pemantauan status lift: Melalui layar LCD, Anda dapat mengamati status lift sebagai berikut:
a) Lift dalam kondisi otomatis, perawatan, pengoperasian oleh operator, proteksi kebakaran, dll.;
b) posisi lantai lift;
c) Arah pergerakan lift;
d) Catatan pengoperasian lift dan kode kesalahan;
e) Data poros lift;
f) Status input dan output lift:
2. Pemantauan dan pencatatan panggilan dan instruksi lift.
Melalui operator genggam, Anda dapat memantau apakah ada panggilan di setiap lantai lift, dan Anda juga dapat menggunakannya untuk memberikan instruksi panggilan ke lantai mana pun;
3. Baca kode kesalahan
Melalui operator genggam, Anda dapat memeriksa 20 kode kesalahan lift terbaru, serta posisi lantai dan waktu lift saat setiap kesalahan terjadi.
4. Pengaturan parameter lift
Semua parameter yang diperlukan untuk lift dapat diatur melalui manipulator genggam, seperti: jumlah lantai lift, kecepatan lift, dll., dan parameter ini dapat diunduh ke manipulator genggam, atau nilai parameter pada manipulator genggam dapat diunduh dan diunggah ke lift.
5. Pembelajaran di dalam poros lift
Melalui manipulator genggam, selama proses pengoperasian lift, dilakukan operasi pembelajaran ruang lift, sehingga sistem kontrol dapat mempelajari posisi referensi setiap lantai lift dan mencatatnya untuk arsip.
Metode koneksi
Koneksi antara operator genggam dan papan utama didasarkan pada metode komunikasi CAN. Jalur data menggunakan jalur standar MinUSB-USBA, ujung operator berupa colokan mini USB, dan ujung papan utama berupa soket standar USBA; misalnya, jenis papan utama lain mungkin memiliki gaya koneksi yang berbeda. Untuk detailnya, silakan lihat petunjuk papan utama yang relevan.
Produk terkait
-
Sikat pembersih lift panjang 96CM, lebar lebih besar...
-
Suku cadang lift Mitsubishi J632010C221-01 escala...
-

Deteksi kehilangan anak tangga eskalator Xizi Otis...
-
Sikat eskalator dari paduan aluminium anti-jepit dan tahan api...
-
Xizi Otis kotak saklar kunci trotoar eskalator XAA...
-
Komponen elevator sistem STEP eskalator ES.11A esc...