
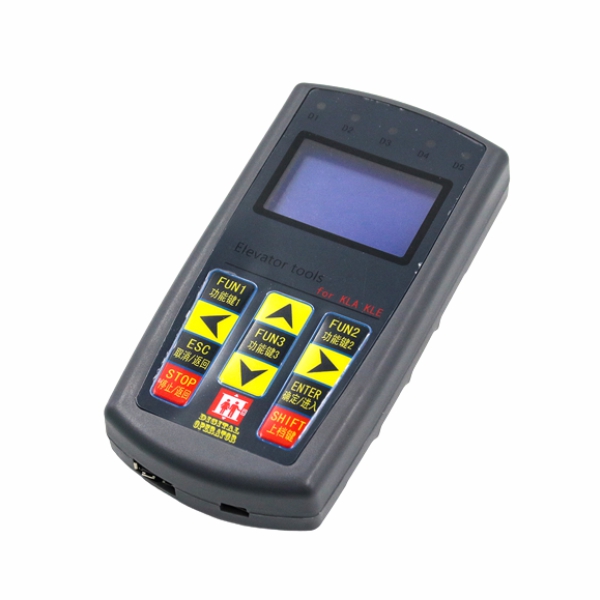

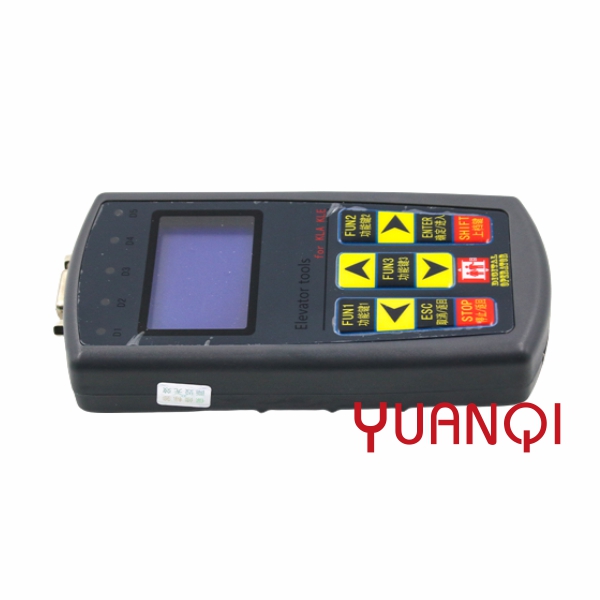
Pelayan lif Canny KLA KLE-MCU pengendali lif eskalator semua-dalam-satu mesin penyahpepijat khas
Paparan Produk
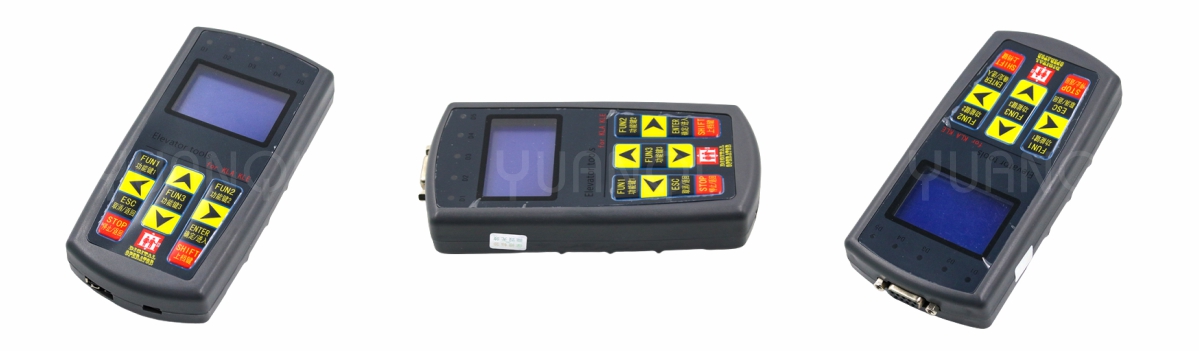
Spesifikasi
| Jenama | Cerdik |
| Jenis | KLA/KLE-MCU |
| Had masa | Tidak terhad |
| Skop aplikasi | Mesin bersepadu lif lurus KLA-MCU dan mesin bersepadu eskalator KLE-MCU serta plat bumbung kereta |
| Ciri-ciri Produk | Pentauliahan dan penyelenggaraan lif, penetapan parameter, pembacaan kod kesalahan, penyalinan parameter, pengubahsuaian kata laluan, operasi ujian panggilan, operasi pemantauan lif, pembelajaran aci, dll. |
Arahan Mudah untuk Penyahpepijat Genggam KL
Operator genggam ialah alat khas yang direka untuk penyahpepijatan dan penyelenggaraan sistem kawalan khas lif KLA dan eskalator KLE. Ia terdiri daripada dua bahagian, paparan kristal cecair LCD dan butang membran. Operator genggam mempunyai fungsi utama berikut:
1. Pemantauan status lif: Melalui paparan kristal cecair LCD, anda boleh melihat status lif berikut:
a) Lif berada dalam keadaan automatik, penyelenggaraan, pemandu, perlindungan kebakaran, dan sebagainya;
b) kedudukan lantai lif;
c) Arah pergerakan lif;
d) Rekod operasi lif dan kod ralat;
e) Data aci lif;
f) Status input dan output lif:
2. Pemantauan dan pendaftaran panggilan dan arahan lif.
Melalui pengendali genggam, anda boleh memantau sama ada terdapat panggilan di setiap tingkat lif, dan anda juga boleh menggunakannya untuk memanggil arahan untuk mana-mana tingkat;
3. Baca kod kerosakan
Melalui pengendali genggam, anda boleh menyemak 20 kod kerosakan lif terkini, serta kedudukan lantai dan masa lif apabila setiap kerosakan berlaku.
4. Tetapan parameter lif
Semua parameter lif yang diperlukan boleh ditetapkan melalui manipulator genggam, seperti: bilangan tingkat lif, kelajuan lif, dsb., dan parameter ini boleh dimuat turun ke manipulator genggam, atau nilai parameter pada manipulator genggam boleh dimuat turun Muat naik ke lif.
5. Pembelajaran aci lif
Melalui manipulator genggam, semasa proses pentauliahan lif, operasi pembelajaran hoistway dilakukan, supaya sistem kawalan dapat mempelajari kedudukan rujukan setiap tingkat lif dan merekodkannya untuk rekod.
Kaedah sambungan
Sambungan antara pengendali pegang tangan dan papan utama adalah berdasarkan kaedah komunikasi CAN. Talian data menggunakan talian standard MinUSB-USBA, hujung pengendali ialah palam mini USB, dan hujung papan utama ialah soket standard USBA; Contohnya, jenis papan utama lain mungkin mempunyai gaya sambungan yang berbeza. Untuk butiran lanjut, sila rujuk arahan papan utama yang berkaitan.
Produk berkaitan
-
Berus pembersih lif panjang 96CM dilebarkan...
-
Bahagian lif Mitsubishi J632010C221-01 eskala...
-

Pengesanan kehilangan langkah eskalator Xizi Otis...
-
Berus eskalator aloi aluminium anti-cubit api...
-
Kotak suis kunci kaki lima eskalator Xizi Otis XAA...
-
Bahagian lif sistem STEP eskalator ES.11A esc...