
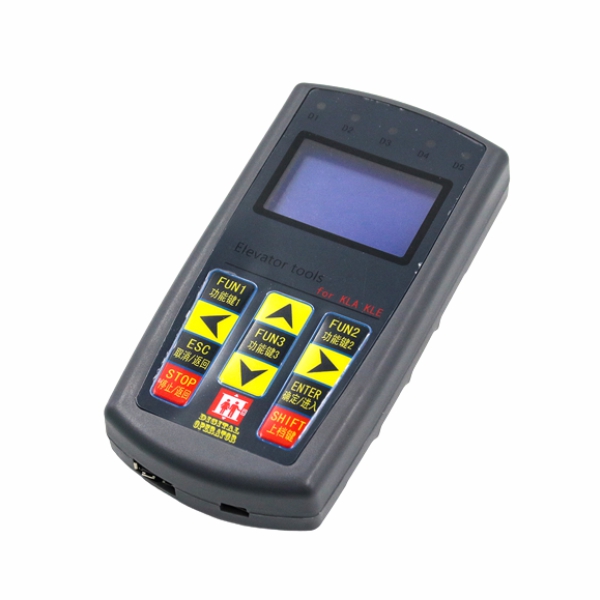

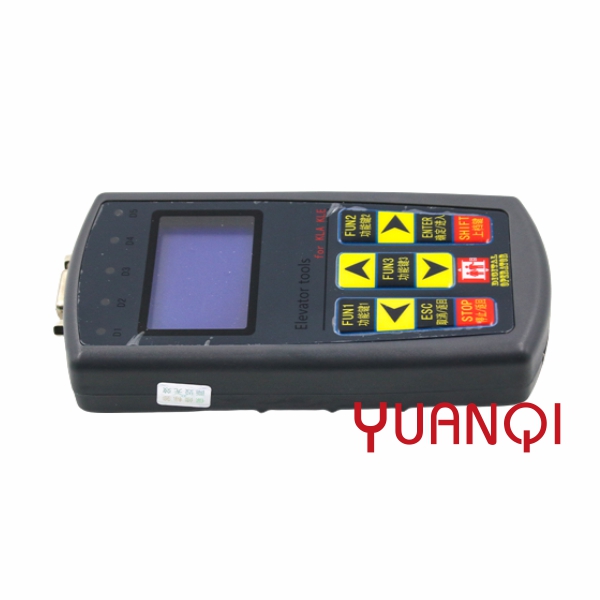
Canny liftserver KLA KLE-MCU liftbediening roltrap alles-in-één machine speciale debugger
Productpresentatie
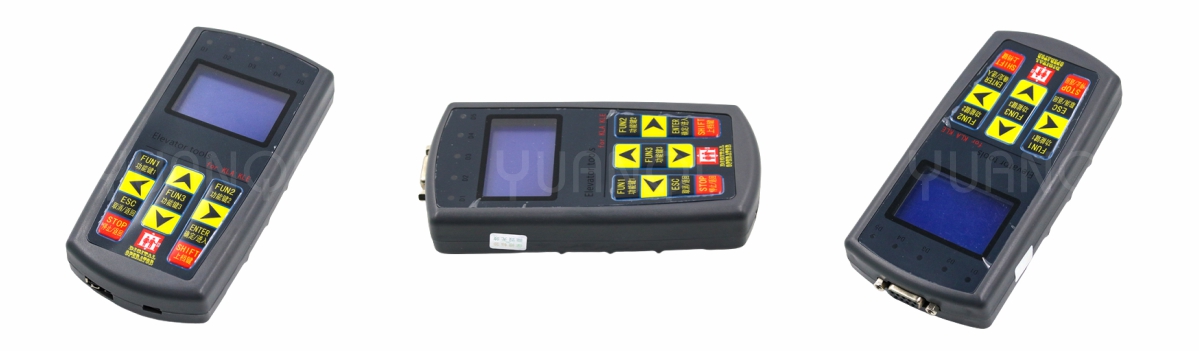
Specificaties
| Merk | Canny |
| Type | KLA/KLE-MCU |
| Tijdslimiet | Onbeperkt |
| Toepassingsgebied | KLA-MCU rechte lift geïntegreerde machine en KLE-MCU roltrap geïntegreerde machine en cabinedakplaat |
| Productkenmerken | Inbedrijfstelling en onderhoud van liften, parameterinstellingen, foutcodes uitlezen, parameters kopiëren, wachtwoord wijzigen, testoperaties uitvoeren, liftbewaking, schachtprogrammering, enz. |
KL Handheld Debugger Eenvoudige Instructies
De handheld operator is een speciaal hulpmiddel voor het debuggen en onderhouden van het speciale besturingssysteem van de KLA-lift en de KLE-roltrap. Het bestaat uit twee delen: een lcd-scherm en membraanknoppen. De handheld operator heeft de volgende hoofdfuncties:
1. Statusbewaking van de lift: Via het LCD-scherm kunt u de volgende status van de lift aflezen:
a) De lift bevindt zich in de automatische stand, onderhoudsstand, bestuurdersstand, brandbeveiligingsstand, enz.;
b) de verdiepingspositie van de lift;
c) De looprichting van de lift;
d) Bedrijfsgegevens en foutcodes van de lift;
e) Gegevens over de liftschacht;
f) De in- en uitgaande status van de lift:
2. Monitoring en registratie van liftverzoeken en -instructies.
Via de handbediening kunt u controleren of er op elke verdieping van de lift een oproep is, en u kunt deze ook gebruiken om instructies voor elke verdieping op te roepen;
3. Lees de foutcode uit.
Via het handbedieningspaneel kunt u de 20 meest recente liftfoutcodes controleren, evenals de verdieping waarop de lift zich bevond en het tijdstip waarop de storing optrad.
4. Instelling van de liftparameters
Alle benodigde parameters van de lift kunnen via de handbediening worden ingesteld, zoals het aantal verdiepingen, de snelheid, enzovoort. Deze parameters kunnen naar de handbediening worden gedownload, of de parameterwaarden op de handbediening kunnen naar de lift worden geüpload.
5. Leren in de liftschacht
Tijdens het inbedrijfstellen van de lift wordt met behulp van een handbediende manipulator de schachtleerprocedure uitgevoerd, zodat het besturingssysteem de referentiepositie van elke verdieping van de lift kan leren en vastleggen.
Verbindingsmethode
De verbinding tussen de handheld operator en het moederbord is gebaseerd op CAN-communicatie. De datakabel maakt gebruik van de MiniUSB-USBA-standaard. De operator heeft een mini-USB-stekker en het moederbord een USBA-standaardaansluiting. Andere moederborden kunnen bijvoorbeeld andere aansluitmethoden hebben. Raadpleeg voor meer informatie de handleiding van het betreffende moederbord.
Gerelateerde producten
-
Liftreinigingsborstel, lengte 96 cm, verbreed esc...
-
Mitsubishi liftonderdelen J632010C221-01 escala...
-

Detectie van ontbrekende treden op roltrappen van Xizi Otis...
-
Roltrapborstel van aluminiumlegering, anti-knelvlam...
-
Xizi Otis roltrap trottoir sleutelschakelaar XAA...
-
Onderdelen voor liften STEP-systeem roltrap ES.11A esc...