
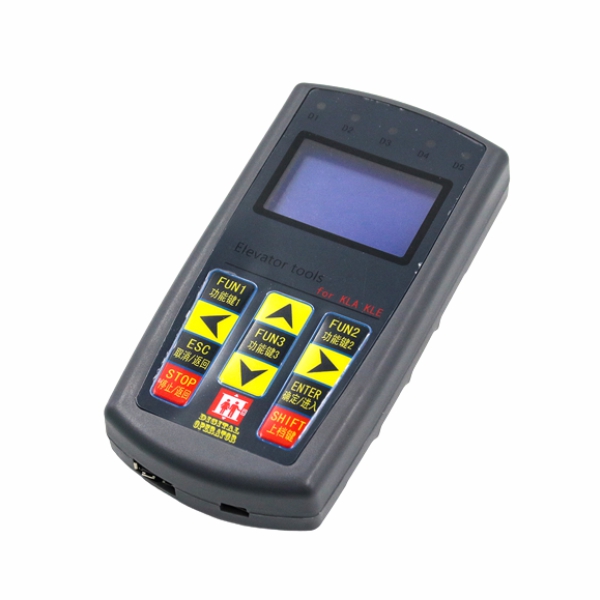

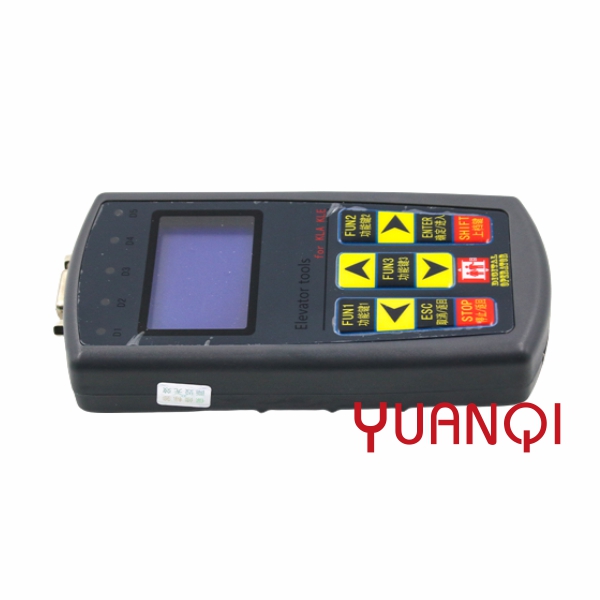
Canny elevator server KLA KLE-MCU elevator operator escalator all-in-one machine special debugger
Демонстрация товара
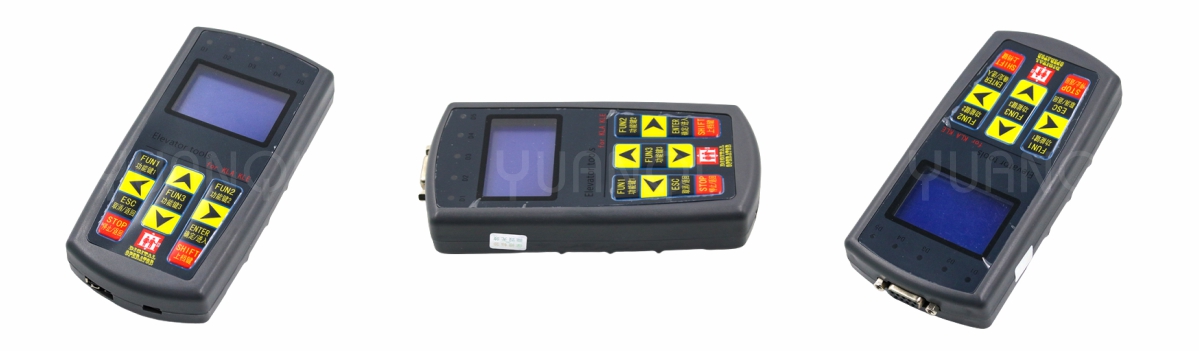
Технические характеристики
| Бренд | Кэнни |
| Тип | KLA/KLE-MCU |
| Ограничение по времени | Без ограничений |
| Область применения | KLA-MCU — интегрированная машина для прямого лифта, KLE-MCU — интегрированная машина для эскалатора и пластина крыши кабины. |
| Характеристики продукта | Ввод в эксплуатацию и техническое обслуживание лифтов, настройка параметров, считывание кодов неисправностей, копирование параметров, изменение пароля, проверка работоспособности, мониторинг работы лифта, обучение шахты и т. д. |
Инструкция по использованию портативного отладчика KL.
Ручной оператор — это специальный инструмент, предназначенный для отладки и технического обслуживания специальной системы управления лифтом KLA и эскалатором KLE. Он состоит из двух частей: жидкокристаллического ЖК-дисплея и мембранных кнопок. Основные функции ручного оператора:
1. Мониторинг состояния лифта: На ЖК-дисплее можно отслеживать следующее состояние лифта:
а) Лифт находится в автоматическом режиме, режиме технического обслуживания, режиме работы машиниста, противопожарной защиты и т. д.;
б) этаж, на котором находится лифт;
c) Направление движения лифта;
d) Записи о работе лифтов и коды ошибок;
e) Данные о шахте лифта;
f) Состояние входа и выхода лифта:
2. Мониторинг и регистрация вызовов и инструкций лифта.
С помощью портативного пульта управления можно отслеживать наличие вызовов на каждом этаже лифта, а также запрашивать инструкции для любого этажа.
3. Считайте код ошибки.
С помощью портативного устройства управления можно проверить 20 последних кодов неисправностей лифта, а также этаж и время возникновения каждой неисправности.
4. Настройка параметров лифта
Все необходимые параметры лифта можно установить с помощью ручного манипулятора, такие как: количество этажей, скорость лифта и т. д., и эти параметры можно загрузить в ручной манипулятор, или же значения параметров с ручного манипулятора можно загрузить и загрузить в лифт.
5. Обучение работе в лифтовой шахте
В процессе ввода лифта в эксплуатацию с помощью ручного манипулятора выполняется операция обучения шахты, благодаря чему система управления может определить и зафиксировать в памяти положение каждого этажа лифта.
Способ подключения
Соединение между ручным контроллером и материнской платой осуществляется по протоколу CAN. Используется стандартный кабель передачи данных MinUSB-USBA: на конце кабеля, подключаемом к контроллеру, расположен разъем mini USB, а на конце материнской платы — стандартный разъем USBA. Например, для других типов материнских плат могут использоваться другие типы разъемов. Для получения более подробной информации обратитесь к инструкции к соответствующей материнской плате.
Сопутствующие товары
-
Щетка для чистки лифтов, длина 96 см, расширенная...
-
Запчасти для лифтов Mitsubishi J632010C221-01 escala...
-

Обнаружение пропажи ступеней эскалатора Xizi Otis...
-
Щетка для эскалатора из алюминиевого сплава, защита от защемления пламени...
-
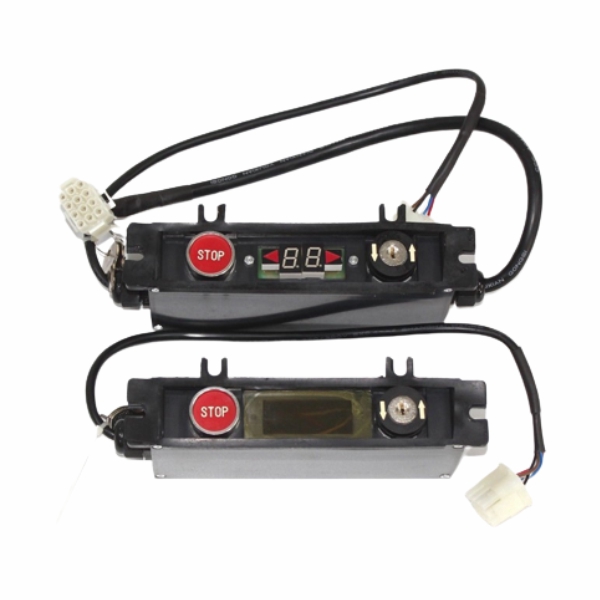
Xizi Otis эскалатор тротуарный ключ переключатель XAA...
-
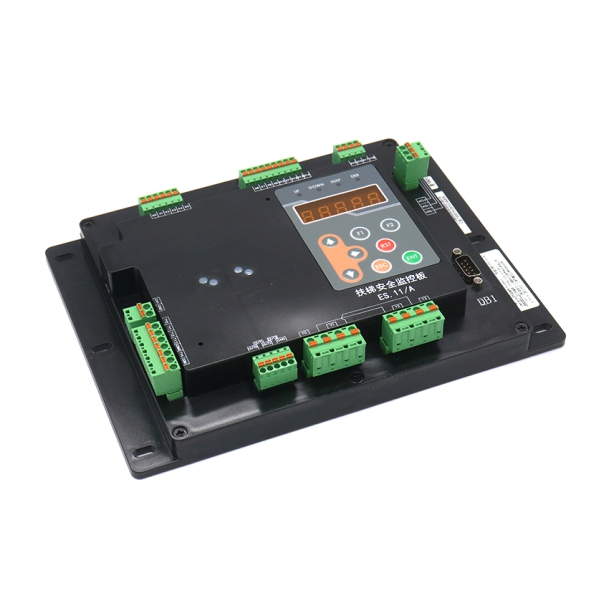
Детали лифта, ступенчатая система эскалатора ES.11A...