
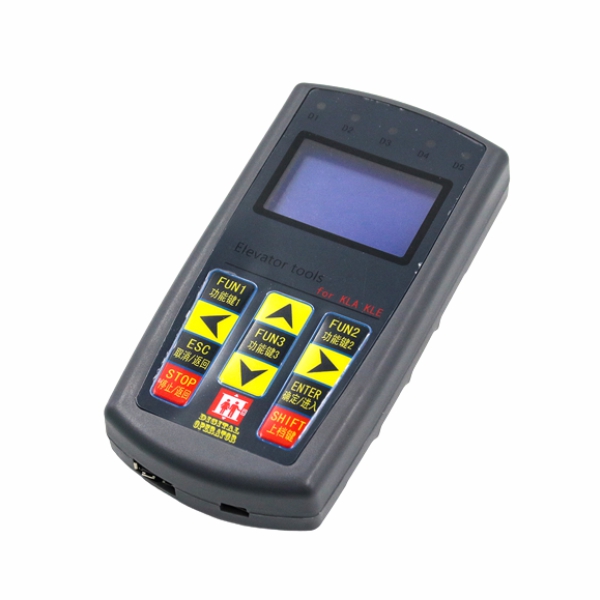

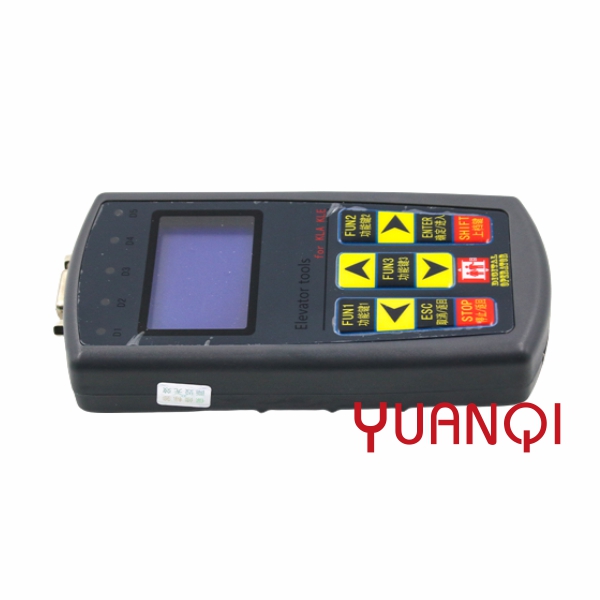
Canny elevator server KLA KLE-MCU operator ng elevator escalator all-in-one machine espesyal na debugger
Pagpapakita ng Produkto
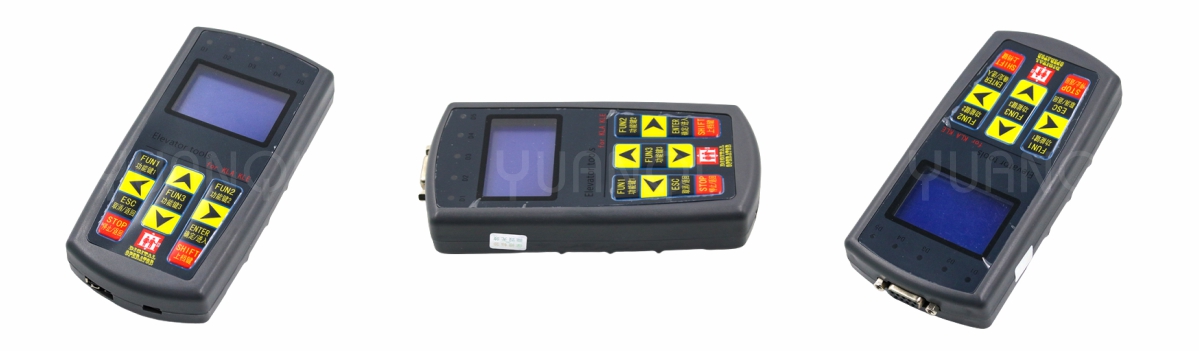
Mga detalye
| Tatak | Matalino |
| Uri | KLA/KLE-MCU |
| Limitasyon sa oras | Walang limitasyon |
| Saklaw ng aplikasyon | KLA-MCU straight elevator integrated machine at KLE-MCU escalator integrated machine at car roof plate |
| Mga Tampok ng Produkto | Pagkomisyon at pagpapanatili ng elevator, pagtatakda ng parameter, pagbasa ng fault code, pagkopya ng mga parameter, pagbabago ng password, operasyon ng pagsubok sa pagtawag, operasyon ng pagsubaybay sa elevator, pag-aaral ng shaft, atbp. |
Mga Simpleng Tagubilin sa KL Handheld Debugger
Ang handheld operator ay isang espesyal na kagamitan na idinisenyo para sa pag-debug at pagpapanatili ng espesyal na sistema ng kontrol ng KLA elevator at KLE escalator. Binubuo ito ng dalawang bahagi, LCD liquid crystal display at mga butones na may membrane. Ang handheld operator ay may mga sumusunod na pangunahing tungkulin:
1. Pagsubaybay sa katayuan ng elevator: Sa pamamagitan ng LCD liquid crystal display, maaari mong obserbahan ang sumusunod na katayuan ng elevator:
a) Ang elevator ay nasa estado ng awtomatiko, pagpapanatili, pagmamaneho, proteksyon sa sunog, atbp.;
b) ang posisyon ng elevator sa sahig;
c) Ang direksyon ng pagpapatakbo ng elevator;
d) Mga talaan ng pagpapatakbo ng elevator at mga error code;
e) Datos ng baras ng elevator;
f) Ang katayuan ng input at output ng elevator:
2. Pagsubaybay at pagpaparehistro ng mga tawag at tagubilin sa elevator.
Sa pamamagitan ng handheld operator, maaari mong subaybayan kung mayroong tawag sa bawat palapag ng elevator, at maaari mo rin itong gamitin upang tumawag ng mga tagubilin para sa anumang palapag;
3. Basahin ang fault code
Sa pamamagitan ng handheld operator, maaari mong tingnan ang pinakabagong 20 fault code ng elevator, pati na rin ang posisyon sa sahig at oras ng elevator kung kailan nangyayari ang bawat fault.
4. Pagtatakda ng parameter ng elevator
Ang lahat ng kinakailangang parameter ng elevator ay maaaring itakda sa pamamagitan ng handheld manipulator, tulad ng: bilang ng mga palapag ng elevator, bilis ng elevator, atbp., at ang mga parameter na ito ay maaaring i-download sa handheld manipulator, o ang mga halaga ng parameter sa handheld manipulator ay maaaring i-download at i-upload sa elevator.
5. Pag-aaral ng baras ng elevator
Sa pamamagitan ng handheld manipulator, habang isinasagawa ang proseso ng pagkomisyon ng elevator, isinasagawa ang operasyon ng pag-aaral ng hoistway, upang matutunan ng control system ang posisyon ng sanggunian ng bawat palapag ng elevator at maitala ito para sa rekord.
Paraan ng koneksyon
Ang koneksyon sa pagitan ng handheld operator at ng main board ay batay sa paraan ng komunikasyon na CAN. Ang data line ay gumagamit ng MinUSB-USBA standard line, ang operator end ay isang mini USB plug, at ang main board end ay isang USBA standard socket; Halimbawa, ang ibang uri ng mainboard ay maaaring may iba't ibang istilo ng koneksyon. Para sa mga detalye, mangyaring sumangguni sa mga tagubilin ng mga kaugnay na mainboard.
Mga kaugnay na produkto
-
Haba ng brush para sa paglilinis ng elevator na 96CM ang pinalawak na esc...
-
Mga piyesa ng elevator ng Mitsubishi J632010C221-01 escala...
-

Pagtukoy ng pagkawala ng step missing loss sa Xizi Otis escalator...
-
Escalator brush na aluminyo haluang metal anti-pinch flame...
-
Xizi Otis escalator sidewalk key switch box XAA...
-
Mga bahagi ng elevator na STEP system escalator ES.11A esc...