
エスカレーターのデバッグを行う前に、2つの主駆動輪速度センサーと主駆動輪の歯との距離が2mm~3mmであることを確認し、2つの主駆動輪速度センサーの中心距離が40±1mmであることを保証する必要があります。主駆動輪が回転すると、速度センサーは速度パルスを検知して生成することができ、同時にセンサープローブが主駆動輪によって損傷を受けることはありません。実際の設置作業中は、センサーの検出精度に影響を与えないよう、センサー表面に油が付着していないことを確認する必要があります。
メインドライブセンサーの取り付け図を以下に示します。
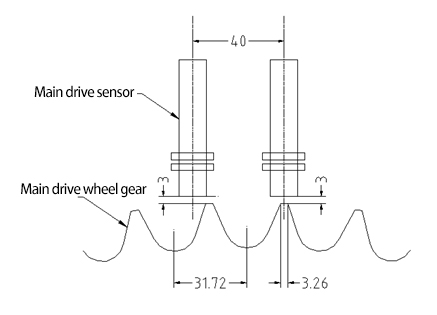
メインドライブセンサーの取り付け寸法
メインドライブセンサーの設置後、自己学習前のメンテナンス作業中は、M2-1-1-5 メニューインターフェースから 2 つのメインドライブセンサーのパルスを監視できます。通常速度が 0.5m/s および 0.65m/s のエスカレーターでは、フィードバック速度パルスは 14 ~ 25Hz であり、AB 位相の通常の位相角は 70° ~ 110° です。速度パルスと AB 位相間の位相角が範囲外であり、アップリンクとダウンリンクの位相角の差が 30° を超える場合は、センサーの設置位置を調整してください。理論的な要件については、図 5 を参照してください。エスカレーターが 0.5m/s の速度で動作しているとき、サーバ監視インターフェースのメインドライブ値は次のように表示されます。
SPD1(主駆動速度センサー1)とSPD2(主駆動速度センサー2)の実際の表示値は、エレベーター全体のさまざまなパラメータに応じて変化します。
エスカレーターの通常運転前にデバッグを行う
自習機能の説明:
新規格IECBでは、MSCB多機能安全制御盤にSP、MSD、HRS、PSDの自己学習機能が追加されました。自己学習により、SP、MSD、HRS、PSDの値が故障判定の基準として取得できます。M2-1-5を押してパスワードを入力した後、M2-1-4を押して自己学習インターフェースに入ります。自己学習インターフェースに入ったら、確認キーを押して自己学習状態に入ります。MSCB多機能安全制御盤の自己学習機能には、以下の項目が含まれます。
1. エスカレーターは自己学習が完了するまで正常に動作しません。エスカレーターは、電源周波数状態で点検および上昇動作を行った場合にのみ、自己学習を成功させることができます。
2. 自己学習機能を開始すると、エスカレーターの状態が安定するまで10秒間の待機時間が発生し、その間はエスカレーターの動作状態は検出されません。自己学習状態に入るには、電源周波数が10秒間安定している必要があります。自己学習が完了すると、エスカレーターは停止し、その後正常に動作します。
3. 自己学習が完了した後、自己学習値がプログラム内のベンチマーク値と比較され、自己学習値が正しいかどうかが判断されます。
4. 自己学習時間は30秒~60秒です。60秒経過しても自己学習が完了しない場合は、自己学習がタイムアウトした、つまり自己学習が失敗したと判断されます。
5. 自己学習開始前の速度異常は、自己学習プロセス中は判断できません。自己学習が完了した後にのみ判断できます。
6. 自己学習プロセス中に速度異常が5秒以内に検出されると、エスカレーターは緊急に停止し、MSCB多機能安全制御基板上の安全回路リレーSCが切断されます。
7. 自己学習では、SP1とSP2間の位相差に関する要件が追加され、SP1とSP2間の位相差は45°~135°の範囲内である必要があります。
自己学習操作プロセス:
| 手順 | サーバーディスプレイ | ||
| 1 | 制御盤の下部レールにある端子601と602の短い配線を引き抜きます。 | ||
| 2 | IECBを電源周波数動作状態に設定します。 | ||
| 3 | M2-1-5を押してください。パスワードメニューに入ります。 | パスワード:9999 | パスワードを入力してください |
| 4 | M2-1-2-2を押して工場出荷時設定へのリセット画面に入ります。 | 履歴書工場 Enterキーを押してください... | |
| 6 | SHIFTキー+ENTERを押して工場出荷時の設定に戻します | アファーム履歴書 Enterキーを押してください... | |
| 7 | SHIFTキー+ENTERを押して工場出荷時の設定に戻します | 履歴書作成工場、大成功! | |
| 8 | パスワードメニューに入るには、M2-2-5を押してください。 | パスワード:9999 | パスワードを入力してください |
| 9 | M2-2-2-2を押して工場出荷時設定へのリセット画面に入ります。 | 履歴書工場 Enterキーを押してください... | |
| 10 | 工場出荷時の設定に戻すには、SHIFTキーとENTERキーを同時に押してください。 | アファーム履歴書 Enterキーを押してください... | |
| 11 | 工場出荷時の設定に戻すには、SHIFTキーとENTERキーを同時に押してください。 | 履歴書作成工場、大成功! | |
| 12 | M2-1-2-1を押してパラメータ設定インターフェースに入ります | ||
| 13 | エスカレーターの速度ステップSPFを設定する | 実際の梯子の種類に応じて設定してください。 | |
| 14 | ステップ幅を設定する ステップ幅 | 実際の梯子の種類に応じて設定してください。 | |
| 15 | サービスプラグを挿入します | ||
| 16 | M2-1-4を押して自己学習インターフェースに入ります | パラ。 ラーニングプレス | |
| 17 | 自己学習状態に入るには、SHIFTキーとENTERキーを同時に押してください。 | 検査ボックスからエスケープアップを開始します | |
| 18 | メンテナンスアップリンクを開始し、自己学習の成功または失敗の通知が表示されるまで実行を継続してください。 | 自己学習失敗の不具合については、表3を参照してください。トラブルシューティング後、自己学習を再開してください。自己学習が成功した場合も失敗した場合も、IECBを周波数変換状態に設定してください。 | |
表7.自己学習失敗時のトラブルシューティング。自己学習が失敗した場合は、サーバーに表示されるエラーコードに従ってトラブルシューティングを行ってください。詳細なトラブルシューティングについては、表7を参照してください。トラブルシューティング後、再度自己学習を行う必要があります。
| シリアルナンバー | 異常状態 | サーバー障害表示 | トラブルシューティング |
| 1 | 異常状態 SP値が14~25Hzの範囲内ではありません | SPF | M2-1-2-1のステップ速度SPFとステップ幅を確認し、SP1およびSP2センサーの設置が要件を満たしているかどうかを確認してください。 |
| 2 | AB相(SP1はA相、SP2はB相)間の位相差は45°~135°の範囲外です。 | SPF | SP1およびSP2センサーの設置が要件を満たしているかどうかを確認してください。 |
| 3 | MSD1 上部の段が欠落しています | B25 | 上部ステップセンサーが正しく取り付けられているか確認してください。 |
| 4 | MSD2 下部ラダーが欠落 | B25 | ステップセンサーが正しく取り付けられているか確認してください。 |
| 5 | HDR値とHL値の差が10%を超えるか、自己学習プロセス中にパルス変異が発生した場合 | B9 | 右アームレストセンサーが正しく取り付けられているか確認してください。 |
| 6 | HL値とHR値の差が10%を超えるか、自己学習プロセス中に脈拍変異が発生した場合 | B8 | 左アームレストセンサーが正しく取り付けられているか確認してください。 |
8.3 CHK自己学習完了後の自己テスト
自己学習が完了したら、非メンテナンスプラグを挿入し、キースイッチを使用してエスカレーターを通常どおり起動し、エスカレーターの自己テスト操作を実行します。自己チェック操作中は、エスカレーターは 2 分間連続して動作します。この 2 分間、セルフスタート機能は一時的に無効になり、エスカレーターのすべての故障保護がチェックされます。自己チェック中に故障が見つからない場合は、自動的に通常の動作に戻ります。エスカレーターを再起動する必要はありません。故障が見つかった場合は、エスカレーターは動作を停止し、対応する故障を表示します。一般的な故障は、制御盤ドアの内壁で確認できます。トラブルシューティング後、再度自己チェックを行う必要があります。キースイッチボックスには、自己チェックごとに CHK が表示されます。
エスカレーターは、メンテナンス状態から通常状態に戻るたびに、自己点検状態に入ります。自己点検中は、まずキースイッチボックスがCHKを実行し、交通の流れを示す信号が消灯します。
投稿日時:2023年10月24日