
Sebelum menyahpepijat eskalator, mesti disahkan bahawa jarak antara dua sensor kelajuan roda pemacu utama dan gigi roda pemacu utama adalah 2mm-3mm, dan jarak tengah antara dua sensor kelajuan roda pemacu utama harus dijamin 40±1mm. Apabila roda pemacu utama berputar, sensor kelajuan dapat mengesan dan menghasilkan denyutan kelajuan, dan pada masa yang sama, prob sensor tidak akan rosak oleh roda pemacu utama. Semasa proses pemasangan sebenar, perlu memastikan bahawa tiada minyak pada permukaan sensor untuk mengelakkan daripada menjejaskan ketepatan pengesanan sensor.
Gambarajah pemasangan sensor pemacu utama ditunjukkan di bawah.
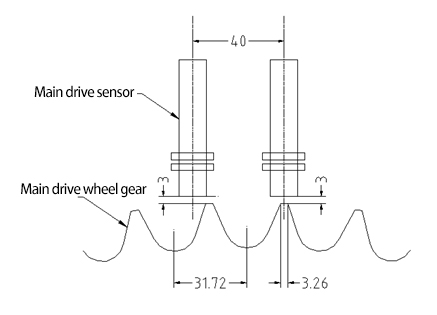
Dimensi pemasangan sensor pemacu utama
Selepas sensor pemacu utama dipasang, semasa operasi penyelenggaraan sebelum pembelajaran kendiri, denyutan dua sensor pemacu utama boleh dipantau melalui antara muka menu M2-1-1-5, dan tangga dengan kelajuan normal 0.5m/s dan 0.65m/s. Denyutan kelajuan maklum balas adalah antara 14 dan 25HZ, dan sudut fasa normal fasa AB adalah antara 70° dan 110°. Jika sudut fasa antara denyut kelajuan dan fasa AB tidak berada dalam julat, dan perbezaan antara sudut fasa pautan atas dan pautan bawah adalah lebih besar daripada 30°, sila Laraskan kedudukan pemasangan sensor. Rujuk Rajah 5 untuk keperluan teori. Apabila eskalator berjalan pada kelajuan 0.5m/s, nilai pemacu utama dalam antara muka pemantauan pelayan dipaparkan seperti berikut:
Nilai paparan sebenar SPD1 (sensor kelajuan pemacu utama 1) dan SPD2 (sensor kelajuan pemacu utama 2) akan berubah mengikut parameter berbeza bagi keseluruhan lif.
Penyahpepijatan sebelum operasi eskalator biasa
Huraian Fungsi Pembelajaran Kendiri:
Dalam IECB standard baharu, papan kawalan keselamatan berbilang fungsi MSCB menambah fungsi pembelajaran kendiri untuk SP, MSD, HRS dan PSD. Melalui pembelajaran kendiri, nilai SP, MSD, HRS dan PSD boleh diperolehi sebagai asas untuk penilaian kesalahan. Selepas menekan M2-1-5 untuk memasukkan kata laluan, tekan M2-1-4 untuk memasuki antara muka pembelajaran kendiri. Selepas memasuki antara muka pembelajaran kendiri, tekan kekunci pengesahan untuk memasuki keadaan pembelajaran kendiri. Fungsi pembelajaran kendiri panel kawalan keselamatan berbilang fungsi MSCB merangkumi perkara berikut:
1. Eskalator tidak boleh beroperasi seperti biasa sebelum pembelajaran kendiri selesai. Eskalator hanya boleh berjaya dalam pembelajaran kendiri apabila ia diperiksa dan digerakkan ke atas di bawah keadaan frekuensi kuasa.
2. Selepas memulakan fungsi pembelajaran kendiri, akan terdapat masa penstabilan 10S untuk status eskalator, dan status operasi eskalator tidak akan dikesan dalam tempoh 10S. Keadaan pembelajaran kendiri hanya boleh dimasukkan selepas 10 saat penyelenggaraan frekuensi kuasa. Selepas pembelajaran kendiri selesai, eskalator akan berhenti berjalan, dan kemudian eskalator boleh beroperasi seperti biasa.
3. Selepas pembelajaran kendiri selesai, nilai pembelajaran kendiri akan dibandingkan dengan nilai penanda aras dalam program untuk menentukan sama ada nilai pembelajaran kendiri adalah betul.
4. Masa pembelajaran kendiri ialah 30S-60S. Jika pembelajaran kendiri tidak diselesaikan selepas 60S, pembelajaran kendiri dianggap telah tamat masa, iaitu pembelajaran kendiri gagal.
5. Kelainan kelajuan sebelum permulaan pembelajaran kendiri tidak boleh dinilai semasa proses pembelajaran kendiri. Ia hanya boleh dinilai selepas pembelajaran kendiri selesai.
6. Anomali kelajuan semasa proses pembelajaran kendiri boleh ditentukan dalam masa 5 saat, eskalator berhenti berfungsi dengan segera, dan geganti litar keselamatan SC pada papan kawalan keselamatan berbilang fungsi MSCB diputuskan sambungannya.
7. Pembelajaran kendiri menambah keperluan untuk perbezaan fasa antara SP1 dan SP2, yang memerlukan perbezaan fasa antara SP1 dan SP2 mestilah antara 45°~135°.
Proses operasi pembelajaran kendiri:
| Langkah-langkah | Paparan pelayan | ||
| 1 | Tarik keluar wayar pendek terminal 601 dan 602 pada rel bawah kabinet kawalan | ||
| 2 | Tetapkan IECB kepada keadaan operasi frekuensi kuasa | ||
| 3 | Tekan M2-1-5. Masukkan menu kata laluan | Kata Laluan:9999 | Masukkan Kata Laluan |
| 4 | Tekan M2-1-2-2 untuk memasuki antara muka tetapan semula kilang | Kilang resume Tekan Enter... | |
| 6 | Tekan SHIFTKEY+ENTER untuk memulihkan tetapan kilang | Sahkan Resume Tekan Enter... | |
| 7 | Tekan SHIFTKEY+ENTER untuk memulihkan tetapan kilang | Kejayaan Kilang Resume! | |
| 8 | Tekan M2-2-5 untuk memasuki menu kata laluan | Kata Laluan:9999 | Masukkan Kata Laluan |
| 9 | Tekan M2-2-2-2 untuk memasuki antara muka tetapan semula kilang | Kilang resume Tekan Enter... | |
| 10 | Tekan kekunci SHIFT+ENTER untuk memulihkan tetapan kilang | Sahkan Resume Tekan Enter... | |
| 11 | Tekan kekunci SHIFT+ENTER untuk memulihkan tetapan kilang | Kejayaan Kilang Resume! | |
| 12 | Tekan M2-1-2-1 untuk memasuki antara muka tetapan parameter | ||
| 13 | Tetapkan kelajuan eskalator langkah SPF | Tetapkan mengikut jenis tangga sebenar | |
| 14 | Tetapkan lebar langkah lebar langkah | Tetapkan mengikut jenis tangga sebenar | |
| 15 | Masukkan palam servis | ||
| 16 | Tekan M2-1-4 untuk memasuki antara muka pembelajaran kendiri | Para. Akhbar Pembelajaran | |
| 17 | Tekan SHIFT KEY+ENTER untuk memasuki keadaan pembelajaran kendiri | Mulakan esc up melalui Kotak Pemeriksaan | |
| 18 | Mulakan pautan naik penyelenggaraan dan teruskan berjalan sehingga kejayaan atau kegagalan pembelajaran kendiri digesa. | Lihat Jadual 3 untuk ralat kegagalan pembelajaran kendiri. Mulakan semula pembelajaran kendiri selepas penyelesaian masalah. Jika pembelajaran kendiri berjaya atau gagal, sila tetapkan IECB kepada keadaan penukaran frekuensi. | |
Jadual 7. Penyelesaian masalah untuk pembelajaran kendiri yang gagal. Jika pembelajaran kendiri gagal, sila selesaikan masalah mengikut kod ralat yang dipaparkan pada pelayan. Untuk penyelesaian masalah terperinci, sila rujuk Jadual 7. Selepas penyelesaian masalah, anda perlu belajar kendiri semula.
| Nombor siri | Keadaan tidak normal | Paparan kegagalan pelayan | Penyelesaian masalah |
| 1 | Keadaan tidak normal Nilai SP tidak berada dalam julat 14-25HZ | SPF | Periksa kelajuan langkah SPF dan lebar langkah dalam M2-1-2-1, dan periksa sama ada pemasangan sensor SP1 dan SP2 memenuhi keperluan. |
| 2 | Perbezaan fasa antara fasa AB (SP1 ialah fasa A, SP2 ialah fasa B) tidak antara 45°-135° | SPF | Periksa sama ada pemasangan sensor SP1 dan SP2 memenuhi keperluan |
| 3 | Anak tangga atas MSD1 hilang | B25 | Periksa sama ada sensor langkah atas dipasang dengan betul |
| 4 | Anak tangga bawah MSD2 hilang | B25 | Periksa sama ada sensor langkah dipasang dengan betul |
| 5 | Sisihan antara nilai HDR dan HL melebihi 10% atau mutasi nadi berlaku semasa proses pembelajaran kendiri | B9 | Periksa sama ada sensor tempat letak tangan kanan dipasang dengan betul |
| 6 | Sisihan antara nilai HL dan HR melebihi 10% atau mutasi nadi berlaku semasa proses pembelajaran kendiri | B8 | Periksa sama ada sensor tempat letak tangan kiri dipasang dengan betul |
8.3 Ujian kendiri selepas pembelajaran kendiri CHK selesai
Selepas pembelajaran kendiri selesai, masukkan palam bukan penyelenggaraan, gunakan suis kunci untuk memulakan eskalator seperti biasa, dan lakukan operasi ujian kendiri eskalator. Semasa operasi pemeriksaan kendiri, eskalator akan berjalan berterusan selama 2 minit. Sepanjang 2 minit ini, fungsi permulaan kendiri akan dinyahdayakan buat sementara waktu, dan semua perlindungan kerosakan eskalator akan diperiksa. Jika tiada kerosakan ditemui semasa pemeriksaan kendiri, ia akan kembali kepada operasi biasa secara automatik. Tidak perlu Mulakan semula eskalator; jika kerosakan ditemui, eskalator akan berhenti berjalan dan memaparkan kerosakan yang sepadan. Kerosakan biasa boleh didapati pada dinding dalam pintu kabinet kawalan. Selepas menyelesaikan masalah, anda perlu menyemak semula kendiri. Kotak suis kunci akan memaparkan CHK untuk setiap pemeriksaan kendiri.
Setiap kali ia memasuki keadaan normal dari keadaan penyelenggaraan, eskalator akan memasuki keadaan pemeriksaan kendiri. Semasa proses pemeriksaan kendiri, kotak suis kunci akan CHK terlebih dahulu dan lampu aliran trafik akan padam.
Masa siaran: 24 Okt-2023