
Bago i-debug ang escalator, dapat munang kumpirmahin na ang distansya sa pagitan ng dalawang pangunahing sensor ng bilis ng gulong sa pagmamaneho at ng mga ngipin ng pangunahing gulong sa pagmamaneho ay 2mm-3mm, at ang gitnang distansya sa pagitan ng dalawang pangunahing sensor ng bilis ng gulong sa pagmamaneho ay dapat garantiyadong 40±1mm. Kapag umiikot ang pangunahing gulong sa pagmamaneho, maaaring makaramdam at makabuo ng mga pulso ng bilis ang sensor ng bilis, at kasabay nito, hindi masisira ang sensor probe ng pangunahing gulong sa pagmamaneho. Sa aktwal na proseso ng pag-install, kinakailangang tiyakin na walang langis sa ibabaw ng sensor upang maiwasan ang pag-apekto sa katumpakan ng pagtukoy ng sensor.
Ang diagram ng pag-install ng pangunahing sensor ng drive ay ipinapakita sa ibaba.
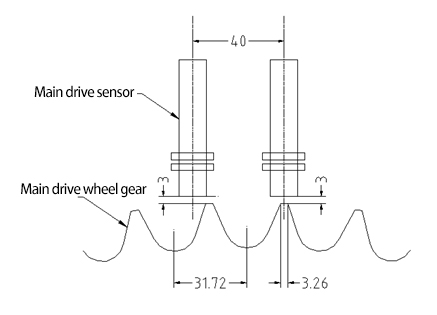
Mga sukat ng pag-install ng pangunahing sensor ng drive
Matapos mai-install ang pangunahing sensor ng drive, habang isinasagawa ang maintenance operation bago ang self-learning, maaaring masubaybayan ang mga pulso ng dalawang pangunahing sensor ng drive sa pamamagitan ng interface ng menu na M2-1-1-5, at ang mga hagdan na may normal na bilis na 0.5m/s at 0.65m/s. Ang feedback speed pulse ay nasa pagitan ng 14 at 25HZ, at ang normal na phase angle ng AB phase ay nasa pagitan ng 70° at 110°. Kung ang phase angle sa pagitan ng speed pulse at ng AB phase ay wala sa loob ng range, at ang pagkakaiba sa pagitan ng uplink at downlink phase angles ay higit sa 30°, pakiayos ang posisyon ng pag-install ng sensor. Sumangguni sa Figure 5 para sa mga teoretikal na kinakailangan. Kapag ang escalator ay tumatakbo sa bilis na 0.5m/s, ang main drive value sa server monitoring interface ay ipapakita tulad ng sumusunod:
Ang aktwal na mga halaga ng display ng SPD1 (main drive speed sensor 1) at SPD2 (main drive speed sensor 2) ay magbabago ayon sa iba't ibang mga parameter ng buong elevator.
Pag-debug bago ang normal na operasyon ng escalator
Paglalarawan ng Tungkulin ng Pag-aaral sa Sarili:
Sa bagong pamantayang IECB, ang MSCB multi-function safety control board ay nagdaragdag ng self-learning function para sa SP, MSD, HRS, at PSD. Sa pamamagitan ng self-learning, ang mga halaga ng SP, MSD, HRS, at PSD ay maaaring makuha bilang batayan para sa paghatol ng pagkakamali. Pagkatapos pindutin ang M2-1-5 upang ilagay ang password, pindutin ang M2-1-4 upang makapasok sa self-learning interface. Pagkatapos makapasok sa self-learning interface, pindutin ang confirm key upang makapasok sa self-learning state. Ang self-learning function ng MSCB multi-function safety control panel ay kinabibilangan ng mga sumusunod na punto:
1. Hindi maaaring gumana nang normal ang escalator bago makumpleto ang self-learning. Magtatagumpay lamang ang escalator sa self-learning kapag ito ay siniyasat at inilipat pataas sa ilalim ng estado ng power frequency.
2. Pagkatapos simulan ang self-learning function, magkakaroon ng 10S stabilization time para sa status ng escalator, at ang operating status ng escalator ay hindi matutukoy sa loob ng 10S. Ang self-learning state ay maaari lamang ilagay pagkatapos ng 10 segundo ng power frequency maintenance. Pagkatapos makumpleto ang self-learning, titigil sa pagtakbo ang escalator, at pagkatapos ay maaari nang gumana nang normal ang escalator.
3. Pagkatapos makumpleto ang pansariling pagkatuto, ang halaga ng pansariling pagkatuto ay ihahambing sa pamantayang halaga sa loob ng programa upang matukoy kung tama ang halaga ng pansariling pagkatuto.
4. Ang oras ng sariling pagkatuto ay 30S-60S. Kung ang sariling pagkatuto ay hindi natapos pagkatapos ng 60S, ituturing na natapos na ang sariling pagkatuto, ibig sabihin, nabigo ang sariling pagkatuto.
5. Ang abnormalidad sa bilis bago magsimula ang sariling pagkatuto ay hindi maaaring husgahan habang isinasagawa ang sariling pagkatuto. Maaari lamang itong husgahan pagkatapos makumpleto ang sariling pagkatuto.
6. Ang mga anomalya sa bilis habang nasa proseso ng self-learning ay maaaring matukoy sa loob ng 5 segundo, ang escalator ay agarang humihinto sa pagtakbo, at ang safety circuit relay SC sa MSCB multi-function safety control board ay nadidiskonekta.
7. Ang self-learning ay nagdadagdag ng isang kinakailangan para sa phase difference sa pagitan ng SP1 at SP2, na nangangailangan na ang phase difference sa pagitan ng SP1 at SP2 ay dapat nasa pagitan ng 45°~135°.
Proseso ng operasyon sa pag-aaral sa sarili:
| Mga Hakbang | Pagpapakita ng server | ||
| 1 | Hilahin palabas ang maiikling alambre ng mga terminal 601 at 602 sa ilalim na riles ng control cabinet | ||
| 2 | Itakda ang IECB sa estado ng operasyon ng dalas ng kuryente | ||
| 3 | Pindutin ang M2-1-5. Pumasok sa menu ng password | Password: 9999 | Ilagay ang Password |
| 4 | Pindutin ang M2-1-2-2 para makapasok sa factory reset interface | Pabrika ng resume Pindutin ang Enter... | |
| 6 | Pindutin ang SHIFTKEY+ENTER para ibalik ang mga setting ng pabrika | Kumpirmahin ang Resume Pindutin ang Enter... | |
| 7 | Pindutin ang SHIFTKEY+ENTER para ibalik ang mga setting ng pabrika | Tagumpay sa Pabrika ng Resume! | |
| 8 | Pindutin ang M2-2-5 para makapasok sa menu ng password | Password: 9999 | Ilagay ang Password |
| 9 | Pindutin ang M2-2-2-2 para makapasok sa factory reset interface | Pabrika ng resume Pindutin ang Enter... | |
| 10 | Pindutin ang SHIFT KEY+ENTER para ibalik ang mga setting sa pabrika | Kumpirmahin ang Resume Pindutin ang Enter... | |
| 11 | Pindutin ang SHIFT KEY+ENTER para ibalik ang mga setting sa pabrika | Tagumpay sa Pabrika ng Resume! | |
| 12 | Pindutin ang M2-1-2-1 upang makapasok sa interface ng setting ng parameter | ||
| 13 | Itakda ang bilis ng escalator step SPF | Itakda ayon sa aktwal na uri ng hagdan | |
| 14 | Itakda ang lapad ng baitang lapad ng baitang | Itakda ayon sa aktwal na uri ng hagdan | |
| 15 | Ipasok ang service plug | ||
| 16 | Pindutin ang M2-1-4 para makapasok sa interface ng self-learning | Para. Learning Press | |
| 17 | Pindutin ang SHIFT KEY+ENTER para pumasok sa estado ng self-learning | Simulan ang esc up sa pamamagitan ng Inspection Box | |
| 18 | Simulan ang maintenance uplink at patuloy na patakbuhin hanggang sa ma-prompt ang tagumpay o pagkabigo ng self-learning. | Tingnan ang Talahanayan 3 para sa mga pagkakamali sa pagkabigo sa self-learning. Simulan muli ang self-learning pagkatapos ng pag-troubleshoot. Kung ang self-learning ay matagumpay o nabigo, pakitakda ang IECB sa estado ng frequency conversion. | |
Talahanayan 7. Pag-troubleshoot para sa nabigong self-learning. Kung nabigo ang self-learning, mangyaring mag-troubleshoot ayon sa fault code na ipinapakita sa server. Para sa detalyadong pag-troubleshoot, mangyaring sumangguni sa Talahanayan 7. Pagkatapos ng pag-troubleshoot, kailangan mong muling mag-self-learning.
| Numero ng serye | Hindi normal na estado | Pagpapakita ng pagkabigo ng server | Pag-troubleshoot |
| 1 | Hindi normal na estado Ang halaga ng SP ay wala sa loob ng saklaw na 14-25HZ | SPF | Suriin ang bilis ng hakbang na SPF at lapad ng hakbang sa M2-1-2-1, at suriin kung ang pagkakabit ng sensor na SP1 at SP2 ay nakakatugon sa mga kinakailangan. |
| 2 | Ang pagkakaiba ng yugto sa pagitan ng mga yugto ng AB (SP1 ay yugto ng A, SP2 ay yugto ng B) ay wala sa pagitan ng 45°-135° | SPF | Suriin kung ang pag-install ng mga sensor ng SP1 at SP2 ay nakakatugon sa mga kinakailangan |
| 3 | Nawawala ang itaas na baitang ng MSD1 | B25 | Suriin kung ang sensor ng itaas na hakbang ay naka-install nang tama |
| 4 | Nawawala ang ibabang baitang ng MSD2 | B25 | Suriin kung ang step sensor ay naka-install nang tama |
| 5 | Ang paglihis sa pagitan ng mga halaga ng HDR at HL ay lumampas sa 10% o ang pulse mutation ay nangyayari sa panahon ng proseso ng self-learning | B9 | Suriin kung ang sensor ng kanang armrest ay naka-install nang tama |
| 6 | Ang paglihis sa pagitan ng mga halaga ng HL at HR ay lumampas sa 10% o ang pulse mutation ay nangyayari sa panahon ng proseso ng self-learning | B8 | Suriin kung ang sensor ng kaliwang armrest ay naka-install nang tama |
8.3 Pagsusulit sa sarili pagkatapos makumpleto ang CHK self-learning
Pagkatapos makumpleto ang self-learning, ipasok ang non-maintenance plug, gamitin ang key switch upang paandarin nang normal ang escalator, at magsagawa ng self-test operation ng escalator. Habang isinasagawa ang self-check operation, ang escalator ay tatakbo nang tuluy-tuloy sa loob ng 2 minuto. Sa loob ng 2 minutong ito, ang self-start function ay pansamantalang hindi papaganahin, at lahat ng proteksyon sa depekto ng escalator ay susuriin. Kung walang nakitang depekto habang isinasagawa ang self-check, awtomatiko itong babalik sa normal na operasyon. Hindi na kailangang i-restart ang escalator; kung may nakitang depekto, titigil ang escalator sa pagtakbo at ipapakita ang kaukulang depekto. Ang mga karaniwang depekto ay matatagpuan sa panloob na dingding ng pinto ng control cabinet. Pagkatapos ng pag-troubleshoot, kailangan mong muling suriin ang sarili. Ipapakita ng key switch box ang CHK para sa bawat self-check.
Sa tuwing papasok ito sa normal na estado mula sa estado ng pagpapanatili, ang escalator ay papasok sa estado ng self-inspection. Sa proseso ng self-inspection, ang key switch box ay unang mag-CHK at mamamatay ang traffic flow light.
Oras ng pag-post: Oktubre-24-2023