
စက်လှေကားကို debug မလုပ်မီ၊ အဓိကမောင်းနှင်ဘီးအမြန်နှုန်းအာရုံခံကိရိယာနှစ်ခုနှင့် အဓိကမောင်းနှင်ဘီးသွားများကြား အကွာအဝေးသည် 2mm-3mm ဖြစ်ကြောင်းနှင့် အဓိကမောင်းနှင်ဘီးအမြန်နှုန်းအာရုံခံကိရိယာနှစ်ခုကြား အလယ်ဗဟိုအကွာအဝေးသည် 40±1mm ဖြစ်ကြောင်း အတည်ပြုရပါမည်။ အဓိကမောင်းနှင်ဘီးလည်ပတ်သောအခါ၊ မြန်နှုန်းအာရုံခံကိရိယာသည် မြန်နှုန်းလှိုင်းများကို သိရှိနိုင်ပြီး တစ်ချိန်တည်းမှာပင်၊ အာရုံခံကိရိယာစမ်းသပ်ကိရိယာသည် အဓိကမောင်းနှင်ဘီးကြောင့် ပျက်စီးမည်မဟုတ်ပါ။ အမှန်တကယ်တပ်ဆင်ခြင်းလုပ်ငန်းစဉ်အတွင်း၊ အာရုံခံကိရိယာ၏ ထောက်လှမ်းမှုတိကျမှုကို မထိခိုက်စေရန် အာရုံခံကိရိယာမျက်နှာပြင်တွင် ဆီမရှိကြောင်း သေချာစေရန် လိုအပ်ပါသည်။
အဓိကမောင်းနှင်အားအာရုံခံကိရိယာတပ်ဆင်မှုပုံကို အောက်တွင်ပြထားသည်။
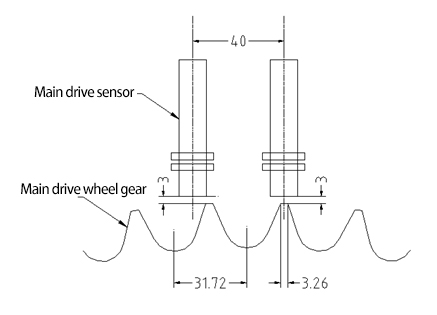
အဓိကမောင်းနှင်အားအာရုံခံကိရိယာတပ်ဆင်မှုအတိုင်းအတာ
အဓိကမောင်းနှင်အားအာရုံခံကိရိယာကို တပ်ဆင်ပြီးနောက်၊ self-learning မလုပ်မီ ပြုပြင်ထိန်းသိမ်းမှုလုပ်ငန်းစဉ်အတွင်း၊ အဓိကမောင်းနှင်အားအာရုံခံကိရိယာနှစ်ခု၏ pulses များကို M2-1-1-5 မီနူး interface နှင့် ပုံမှန်အမြန်နှုန်း 0.5m/s နှင့် 0.65m/S ရှိသော လှေကားများမှတစ်ဆင့် စောင့်ကြည့်နိုင်သည်၊ feedback speed pulse သည် 14 နှင့် 25HZ အကြားရှိပြီး AB phase ၏ ပုံမှန် phase angle သည် 70° နှင့် 110° အကြားရှိသည်။ speed pulse နှင့် AB phase အကြား phase angle သည် အတိုင်းအတာအတွင်းမပါဝင်ပါက၊ uplink နှင့် downlink phase angles အကြားကွာခြားချက်သည် 30° ထက်ပိုမိုများပြားပါက၊ အာရုံခံကိရိယာတပ်ဆင်သည့်နေရာကို ချိန်ညှိပါ။ သီအိုရီဆိုင်ရာလိုအပ်ချက်များအတွက် ရုပ်ပုံ 5 ကိုကြည့်ပါ။ escalator သည် 0.5m/s အမြန်နှုန်းဖြင့်လည်ပတ်သောအခါ၊ server monitoring interface ရှိ main drive တန်ဖိုးကို အောက်ပါအတိုင်းပြသသည်-
SPD1 (main drive speed sensor 1) နှင့် SPD2 (main drive speed sensor 2) တို့၏ အမှန်တကယ်ပြသမှုတန်ဖိုးများသည် ဓာတ်လှေကားတစ်ခုလုံး၏ မတူညီသော parameters များပေါ် မူတည်၍ ပြောင်းလဲသွားလိမ့်မည်။
စက်လှေကား ပုံမှန်လည်ပတ်မှုမပြုမီ debugging လုပ်ခြင်း
ကိုယ်တိုင်လေ့လာခြင်း လုပ်ဆောင်ချက် ဖော်ပြချက်-
IECB စံနှုန်းအသစ်တွင်၊ MSCB ဘက်စုံသုံး ဘေးကင်းရေး ထိန်းချုပ်ရေးဘုတ်တွင် SP၊ MSD၊ HRS နှင့် PSD အတွက် ကိုယ်တိုင်သင်ယူမှုလုပ်ဆောင်ချက်ကို ထည့်သွင်းထားသည်။ ကိုယ်တိုင်သင်ယူခြင်းဖြင့် SP၊ MSD၊ HRS နှင့် PSD တန်ဖိုးများကို အမှားအယွင်းဆုံးဖြတ်ချက်ချရန်အတွက် အခြေခံအဖြစ် ရယူနိုင်သည်။ စကားဝှက်ထည့်ရန် M2-1-5 ကိုနှိပ်ပြီးနောက်၊ ကိုယ်တိုင်သင်ယူမှု အင်တာဖေ့စ်သို့ ဝင်ရောက်ရန် M2-1-4 ကိုနှိပ်ပါ။ ကိုယ်တိုင်သင်ယူမှု အင်တာဖေ့စ်သို့ ဝင်ရောက်ပြီးနောက်၊ ကိုယ်တိုင်သင်ယူမှုအခြေအနေသို့ ဝင်ရောက်ရန် အတည်ပြုခလုတ်ကို နှိပ်ပါ။ MSCB ဘက်စုံသုံး ဘေးကင်းရေး ထိန်းချုပ်ရေး ဘုတ်၏ ကိုယ်တိုင်သင်ယူမှု လုပ်ဆောင်ချက်တွင် အောက်ပါအချက်များ ပါဝင်သည်-
၁။ စက်လှေကားသည် ကိုယ်တိုင်သင်ယူမှုမပြီးမချင်း ပုံမှန်လည်ပတ်နိုင်မည်မဟုတ်ပါ။ စက်လှေကားကို စစ်ဆေးပြီး ပါဝါကြိမ်နှုန်းအခြေအနေအောက်တွင် အပေါ်သို့ ရွှေ့သည့်အခါတွင်သာ ကိုယ်တိုင်သင်ယူမှုတွင် အောင်မြင်နိုင်သည်။
၂။ ကိုယ်တိုင်သင်ယူမှုလုပ်ဆောင်ချက်ကို စတင်ပြီးနောက်၊ လှေကားအခြေအနေအတွက် 10S တည်ငြိမ်မှုအချိန်ရှိမည်ဖြစ်ပြီး လှေကား၏လည်ပတ်မှုအခြေအနေကို 10S အတွင်း သိရှိနိုင်မည်မဟုတ်ပါ။ ပါဝါကြိမ်နှုန်းထိန်းသိမ်းမှု ၁၀ စက္ကန့်အကြာတွင်သာ ကိုယ်တိုင်သင်ယူမှုအခြေအနေကို ဝင်ရောက်နိုင်သည်။ ကိုယ်တိုင်သင်ယူမှုပြီးဆုံးသွားပြီးနောက်၊ လှေကားသည် ရပ်တန့်သွားမည်ဖြစ်ပြီး ထို့နောက် လှေကားသည် ပုံမှန်လည်ပတ်နိုင်မည်ဖြစ်သည်။
၃။ ကိုယ်တိုင်သင်ယူမှုပြီးဆုံးသွားပါက ကိုယ်တိုင်သင်ယူမှုတန်ဖိုး မှန်ကန်မှုရှိမရှိ ဆုံးဖြတ်ရန် ကိုယ်တိုင်သင်ယူမှုတန်ဖိုးကို ပရိုဂရမ်အတွင်းရှိ စံနှုန်းတန်ဖိုးနှင့် နှိုင်းယှဉ်မည်ဖြစ်သည်။
၄။ ကိုယ်တိုင်သင်ယူချိန်သည် ၃၀ စက္ကန့်မှ ၆၀ စက္ကန့်အထိဖြစ်သည်။ ကိုယ်တိုင်သင်ယူမှုသည် ၆၀ စက္ကန့်အထိ မပြီးမြောက်ပါက ကိုယ်တိုင်သင်ယူမှု အချိန်ကုန်သွားပြီ၊ ဆိုလိုသည်မှာ ကိုယ်တိုင်သင်ယူမှု မအောင်မြင်ဟု ဆုံးဖြတ်သည်။
၅။ ကိုယ်တိုင်သင်ယူမှုမစတင်မီ အမြန်နှုန်းမူမမှန်မှုကို ကိုယ်တိုင်သင်ယူမှုလုပ်ငန်းစဉ်အတွင်း ဆုံးဖြတ်၍မရပါ။ ကိုယ်တိုင်သင်ယူမှုပြီးဆုံးပြီးနောက်မှသာ ဆုံးဖြတ်နိုင်သည်။
၆။ ကိုယ်တိုင်သင်ယူမှုလုပ်ငန်းစဉ်အတွင်း မြန်နှုန်းပုံမှန်မဟုတ်မှုများကို ၅ စက္ကန့်အတွင်း ဆုံးဖြတ်နိုင်ပြီး၊ စက်လှေကားသည် အရေးတကြီးလည်ပတ်မှုရပ်တန့်သွားပြီး MSCB ဘက်စုံလုပ်ဆောင်ချက်ဘေးကင်းရေးထိန်းချုပ်ဘုတ်ပေါ်ရှိ ဘေးကင်းရေးပတ်လမ်း relay SC ကို ချိတ်ဆက်မှုဖြုတ်ထားသည်။
၇။ ကိုယ်တိုင်သင်ယူမှုသည် SP1 နှင့် SP2 အကြား အဆင့်ကွာခြားချက်အတွက် လိုအပ်ချက်တစ်ခုကို ထည့်သွင်းပေးပြီး SP1 နှင့် SP2 အကြား အဆင့်ကွာခြားချက်သည် 45°~135° အကြားရှိရမည်။
ကိုယ်တိုင်သင်ယူမှု လုပ်ငန်းစဉ်-
| ခြေလှမ်းများ | ဆာဗာပြသမှု | ||
| 1 | ထိန်းချုပ်ကက်ဘိနက်၏ အောက်ခြေလက်ရန်းရှိ တာမီနယ် 601 နှင့် 602 ၏ ဝါယာကြိုးတိုများကို ဆွဲထုတ်ပါ | ||
| 2 | IECB ကို power frequency operation state သို့ သတ်မှတ်ပါ။ | ||
| 3 | M2-1-5 ကိုနှိပ်ပါ။ စကားဝှက်မီနူးကို ဝင်ပါ | စကားဝှက်: ၉၉၉၉ | စကားဝှက်ထည့်ပါ |
| 4 | စက်ရုံထုတ်အတိုင်း ပြန်လည်သတ်မှတ်ခြင်း အင်တာဖေ့စ်သို့ ဝင်ရောက်ရန် M2-1-2-2 ကိုနှိပ်ပါ | ကိုယ်ရေးရာဇဝင်စက်ရုံ Enter နှိပ်ပါ... | |
| 6 | စက်ရုံထုတ်ဆက်တင်များကို ပြန်လည်ရယူရန် SHIFTKEY+ENTER နှိပ်ပါ | ကိုယ်ရေးရာဇဝင်အတည်ပြုခြင်း Enter နှိပ်ပါ... | |
| 7 | စက်ရုံထုတ်ဆက်တင်များကို ပြန်လည်ရယူရန် SHIFTKEY+ENTER နှိပ်ပါ | ကိုယ်ရေးရာဇဝင်စက်ရုံ အောင်မြင်ပါစေ။ | |
| 8 | စကားဝှက်မီနူးသို့ဝင်ရန် M2-2-5 ကိုနှိပ်ပါ | စကားဝှက်: ၉၉၉၉ | စကားဝှက်ထည့်ပါ |
| 9 | စက်ရုံထုတ်အတိုင်း ပြန်လည်သတ်မှတ်ခြင်း အင်တာဖေ့စ်သို့ ဝင်ရောက်ရန် M2-2-2-2 ကိုနှိပ်ပါ | ကိုယ်ရေးရာဇဝင်စက်ရုံ Enter နှိပ်ပါ... | |
| 10 | စက်ရုံထုတ်ဆက်တင်များကို ပြန်လည်သတ်မှတ်ရန် SHIFT KEY+ENTER နှိပ်ပါ | ကိုယ်ရေးရာဇဝင်အတည်ပြုခြင်း Enter နှိပ်ပါ... | |
| 11 | စက်ရုံထုတ်ဆက်တင်များကို ပြန်လည်သတ်မှတ်ရန် SHIFT KEY+ENTER နှိပ်ပါ | ကိုယ်ရေးရာဇဝင်စက်ရုံ အောင်မြင်ပါစေ။ | |
| 12 | ပါရာမီတာဆက်တင်အင်တာဖေ့စ်သို့ဝင်ရောက်ရန် M2-1-2-1 ကိုနှိပ်ပါ | ||
| 13 | စက်လှေကားအမြန်နှုန်း အဆင့် SPF သတ်မှတ်ပါ | တကယ့်လှေကားအမျိုးအစားအလိုက် သတ်မှတ်ပါ | |
| 14 | ခြေလှမ်းအကျယ်ကို သတ်မှတ်ပါ | တကယ့်လှေကားအမျိုးအစားအလိုက် သတ်မှတ်ပါ | |
| 15 | ဝန်ဆောင်မှုပလပ်ကို ထည့်သွင်းပါ | ||
| 16 | ကိုယ်တိုင်သင်ယူမှု အင်တာဖေ့စ်သို့ ဝင်ရောက်ရန် M2-1-4 ကိုနှိပ်ပါ။ | ပါရာ။ သင်ယူမှု စာနယ်ဇင်း | |
| 17 | ကိုယ်တိုင်သင်ယူမှုအခြေအနေသို့ဝင်ရောက်ရန် SHIFT KEY+ENTER နှိပ်ပါ | စစ်ဆေးရေးသေတ္တာမှ esc up ကိုစတင်ပါ | |
| 18 | ကိုယ်တိုင်သင်ယူမှု အောင်မြင်မှု သို့မဟုတ် ကျရှုံးမှု မပေါ်ပေါက်မချင်း ပြုပြင်ထိန်းသိမ်းမှု uplink ကိုစတင်ပြီး ဆက်လက်လုပ်ဆောင်ပါ။ | ကိုယ်တိုင်သင်ယူမှုပျက်ကွက်မှုချို့ယွင်းချက်များအတွက် ဇယား ၃ ကိုကြည့်ပါ။ ပြဿနာရှာဖွေဖြေရှင်းပြီးနောက် ကိုယ်တိုင်သင်ယူမှုကို ပြန်လည်စတင်ပါ။ ကိုယ်တိုင်သင်ယူမှုအောင်မြင်ပါက သို့မဟုတ် မအောင်မြင်ပါက IECB ကို ကြိမ်နှုန်းပြောင်းလဲခြင်းအခြေအနေသို့ သတ်မှတ်ပါ။ | |
ဇယား ၇။ ကိုယ်တိုင်သင်ယူမှု မအောင်မြင်ခြင်းအတွက် ပြဿနာရှာဖွေဖြေရှင်းခြင်း။ ကိုယ်တိုင်သင်ယူမှု မအောင်မြင်ပါက ဆာဗာတွင်ပြသထားသော ချို့ယွင်းချက်ကုဒ်အတိုင်း ပြဿနာရှာဖွေဖြေရှင်းပါ။ အသေးစိတ်ပြဿနာရှာဖွေဖြေရှင်းခြင်းအတွက် ဇယား ၇ ကိုကြည့်ပါ။ ပြဿနာရှာဖွေဖြေရှင်းပြီးနောက် ကိုယ်တိုင်ပြန်လည်လေ့လာရန် လိုအပ်ပါသည်။
| နံပါတ်စဥ် | ပုံမှန်မဟုတ်သော အခြေအနေ | ဆာဗာချို့ယွင်းချက်ပြသမှု | ပြသာနာရှာဖွေရှင်းပေးခြင်း |
| 1 | ပုံမှန်မဟုတ်သောအခြေအနေ SP တန်ဖိုးသည် 14-25HZ အတိုင်းအတာအတွင်း မရှိပါ။ | SPF | M2-1-2-1 ရှိ step speed SPF နှင့် step width ကို စစ်ဆေးပြီး SP1 နှင့် SP2 sensor တပ်ဆင်မှုသည် လိုအပ်ချက်များနှင့် ကိုက်ညီမှုရှိမရှိ စစ်ဆေးပါ။ |
| 2 | AB အဆင့်များအကြား အဆင့်ကွာခြားချက် (SP1 သည် A အဆင့်၊ SP2 သည် B အဆင့်) သည် ၄၅° မှ ၁၃၅° အတွင်း မရှိပါ။ | SPF | SP1 နှင့် SP2 အာရုံခံကိရိယာများ တပ်ဆင်ခြင်းသည် လိုအပ်ချက်များနှင့် ကိုက်ညီမှုရှိမရှိ စစ်ဆေးပါ။ |
| 3 | MSD1 အပေါ်ပိုင်း ပျောက်ဆုံးနေသည် | B25 | အပေါ်အဆင့် အာရုံခံကိရိယာကို မှန်ကန်စွာ တပ်ဆင်ထားခြင်း ရှိ၊ မရှိ စစ်ဆေးပါ။ |
| 4 | MSD2 အောက်ပိုင်း ပျောက်ဆုံးနေသည် | B25 | ခြေလှမ်းအာရုံခံကိရိယာကို မှန်ကန်စွာတပ်ဆင်ထားခြင်း ရှိ၊ မရှိ စစ်ဆေးပါ။ |
| 5 | HDR နှင့် HL တန်ဖိုးများအကြား သွေဖည်မှုသည် ၁၀% ထက်ကျော်လွန်သည် သို့မဟုတ် ကိုယ်တိုင်သင်ယူမှုလုပ်ငန်းစဉ်အတွင်း pulse mutation ဖြစ်ပေါ်သည် | B9 | ညာဘက်လက်တင်အာရုံခံကိရိယာကို မှန်ကန်စွာတပ်ဆင်ထားခြင်း ရှိ၊ မရှိ စစ်ဆေးပါ။ |
| 6 | HL နှင့် HR တန်ဖိုးများအကြား သွေဖည်မှုသည် ၁၀% ထက်ကျော်လွန်သည် သို့မဟုတ် ကိုယ်တိုင်သင်ယူမှုလုပ်ငန်းစဉ်အတွင်း pulse mutation ဖြစ်ပေါ်သည်။ | B8 | ဘယ်ဘက်လက်တင် အာရုံခံကိရိယာကို မှန်ကန်စွာ တပ်ဆင်ထားခြင်း ရှိ၊ မရှိ စစ်ဆေးပါ။ |
၈.၃ CHK ကိုယ်တိုင်သင်ယူမှုပြီးဆုံးပြီးနောက် ကိုယ်တိုင်စမ်းသပ်ခြင်း
ကိုယ်တိုင်သင်ယူမှုပြီးဆုံးသွားပါက ပြုပြင်ထိန်းသိမ်းမှုမလိုအပ်သော ပလပ်ကိုထည့်သွင်းပြီး သော့ခလုတ်ကို အသုံးပြု၍ စက်လှေကားကို ပုံမှန်စတင်ကာ စက်လှေကားကို ကိုယ်တိုင်စမ်းသပ်လည်ပတ်မှုကို လုပ်ဆောင်ပါ။ ကိုယ်တိုင်စစ်ဆေးသည့်လုပ်ငန်းစဉ်အတွင်း စက်လှေကားသည် ၂ မိနစ်ကြာ ဆက်တိုက်လည်ပတ်နေမည်ဖြစ်သည်။ ဤ ၂ မိနစ်အတွင်း ကိုယ်တိုင်စတင်သည့်လုပ်ဆောင်ချက်ကို ယာယီပိတ်ထားမည်ဖြစ်ပြီး စက်လှေကား၏ ချို့ယွင်းချက်ကာကွယ်မှုအားလုံးကို စစ်ဆေးမည်ဖြစ်သည်။ ကိုယ်တိုင်စစ်ဆေးနေစဉ်အတွင်း ချို့ယွင်းချက်တစ်စုံတစ်ရာမတွေ့ရှိပါက ပုံမှန်လည်ပတ်မှုသို့ အလိုအလျောက်ပြန်ရောက်သွားမည်ဖြစ်သည်။ စက်လှေကားကို ပြန်လည်စတင်ရန်မလိုအပ်ပါ။ ချို့ယွင်းချက်တစ်စုံတစ်ရာတွေ့ရှိပါက စက်လှေကားသည် လည်ပတ်မှုရပ်တန့်ပြီး သက်ဆိုင်ရာချို့ယွင်းချက်ကို ပြသမည်ဖြစ်သည်။ အဖြစ်များသောချို့ယွင်းချက်များကို ထိန်းချုပ်ကက်ဘိနက်တံခါး၏ အတွင်းနံရံတွင် တွေ့ရှိနိုင်သည်။ ပြဿနာရှာဖွေဖြေရှင်းပြီးနောက် ကိုယ်တိုင်ပြန်လည်စစ်ဆေးရန် လိုအပ်ပါသည်။ သော့ခလုတ်ဘောက်စ်သည် ကိုယ်တိုင်စစ်ဆေးခြင်းတစ်ခုစီအတွက် CHK ကို ပြသမည်ဖြစ်သည်။
ပြုပြင်ထိန်းသိမ်းမှုအခြေအနေမှ ပုံမှန်အခြေအနေသို့ ဝင်ရောက်တိုင်း စက်လှေကားသည် ကိုယ်တိုင်စစ်ဆေးသည့်အခြေအနေသို့ ဝင်ရောက်သွားမည်ဖြစ်သည်။ ကိုယ်တိုင်စစ်ဆေးသည့် လုပ်ငန်းစဉ်အတွင်း သော့ခလုတ်ဘောက်စ်သည် ဦးစွာ CHK လုပ်မည်ဖြစ်ပြီး ယာဉ်ကြောပိတ်ဆို့မှုမီးသည် ပိတ်သွားမည်ဖြစ်သည်။
ပို့စ်တင်ချိန်: အောက်တိုဘာ ၂၄၊ ၂၀၂၃